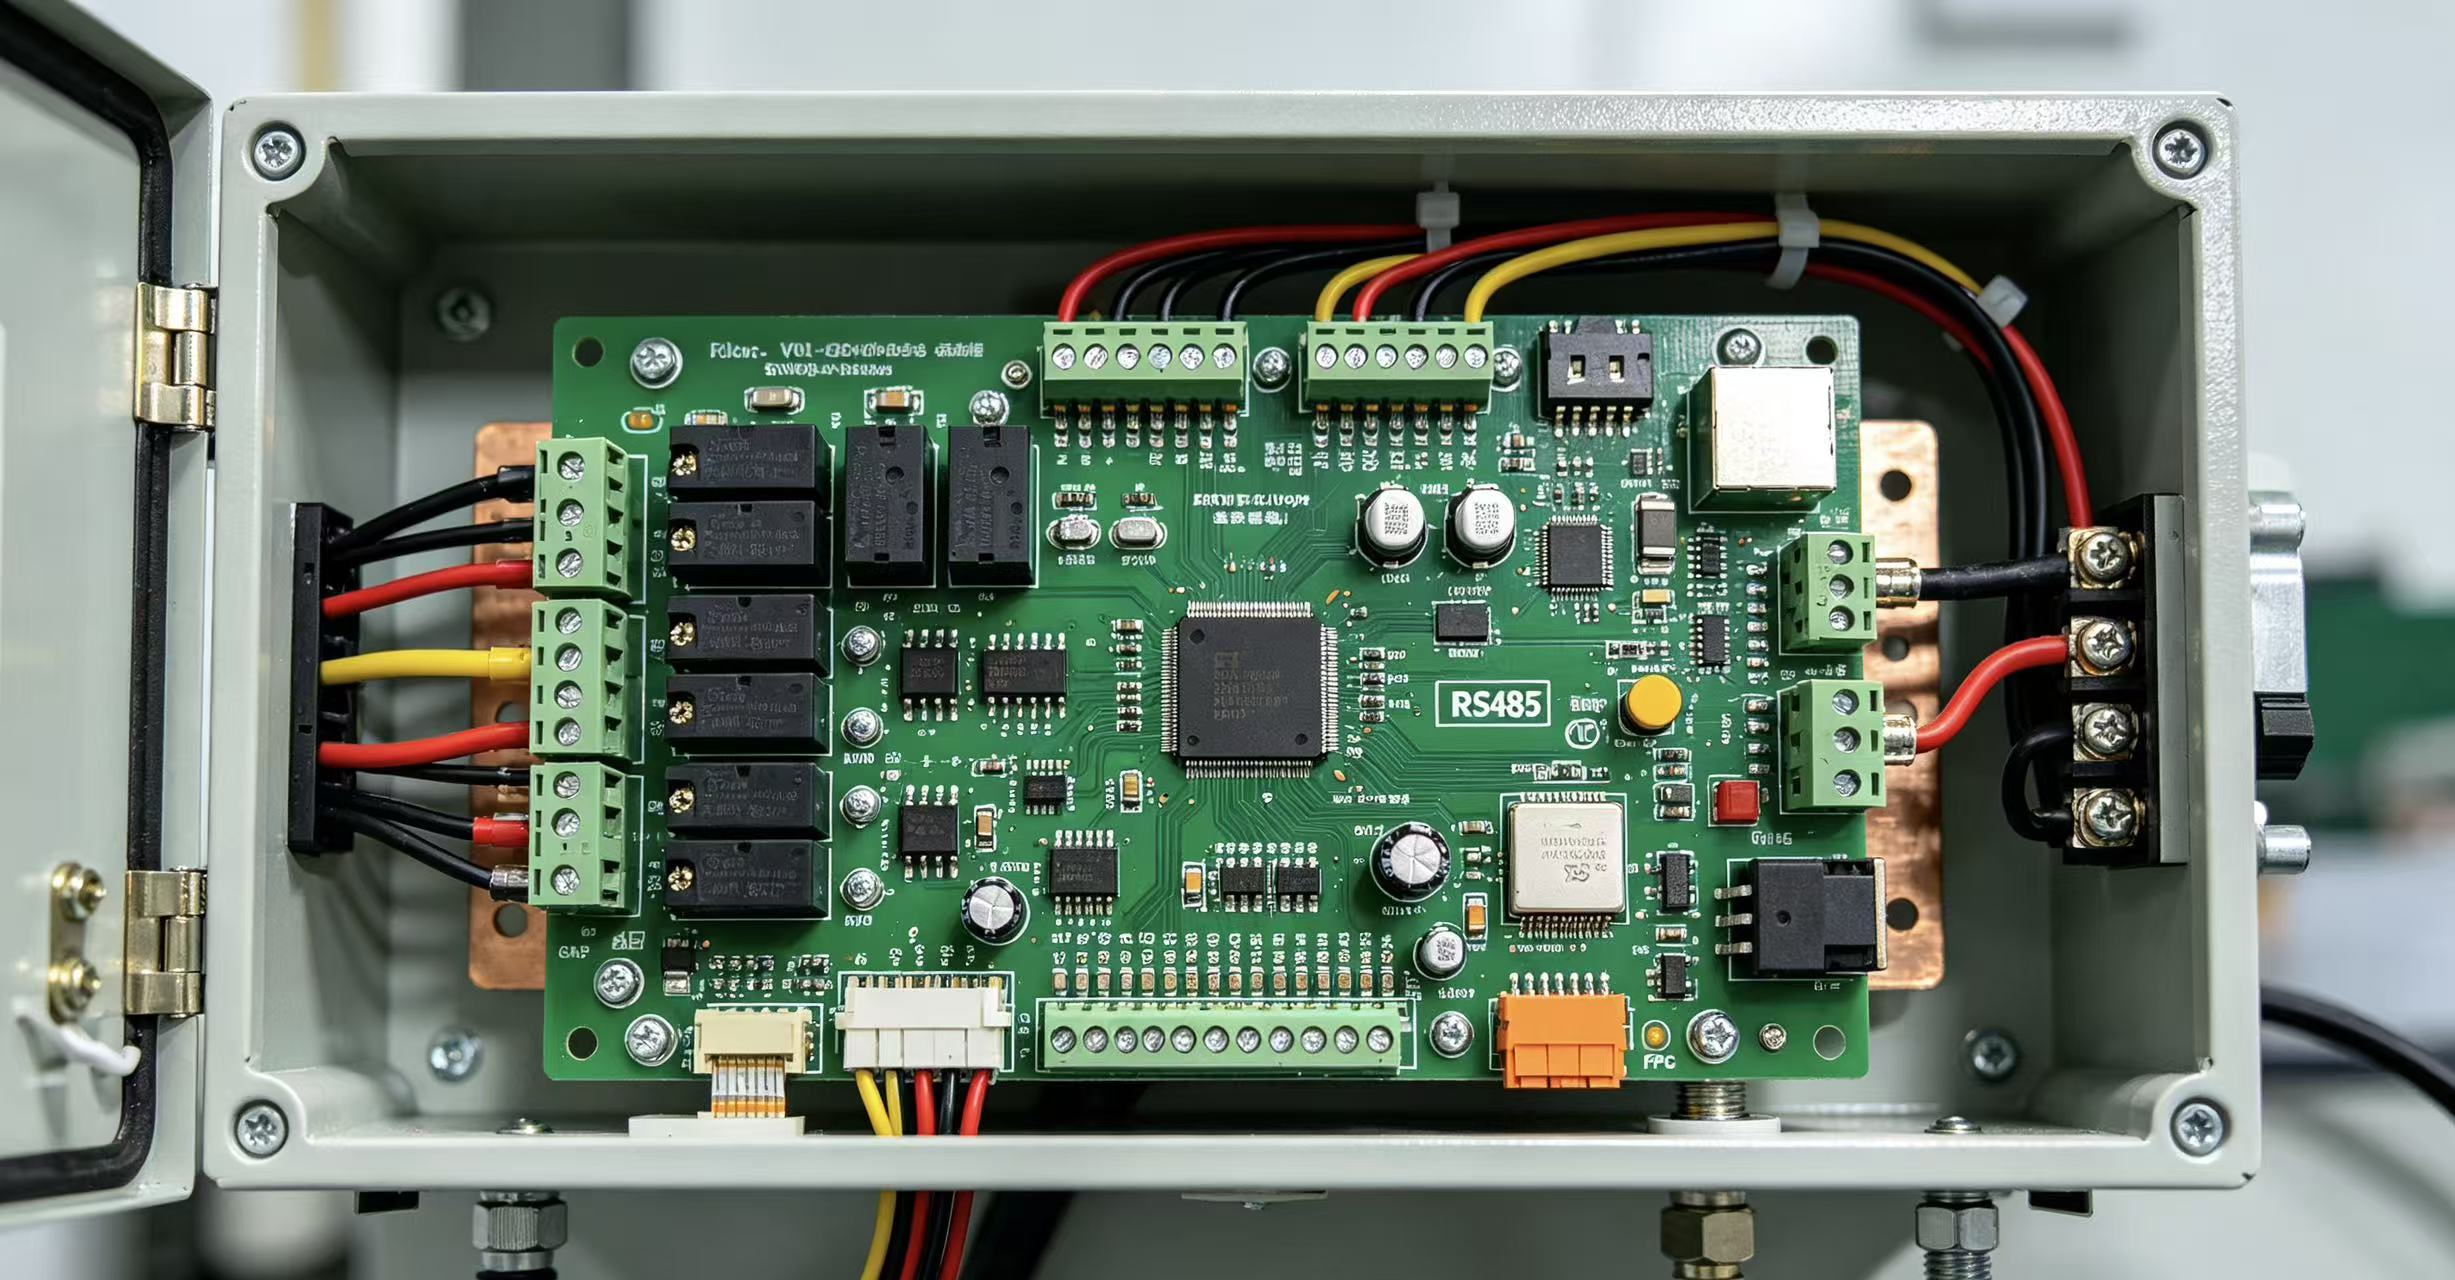
看着能自动清扫、避障、回充的扫地机器人,拆开才知道它本质就是一台小型移动机器人。 一块主控板统筹十几路传感器与多组电机。传感器负责感知环境,电机驱动负责执行动作。二者协同一旦出问题,就容易出现撞墙、漏扫、卡死、回充失败等各种故障。
扫地机主板设计核心:传感器采样准,电机驱动稳。
传感器种类繁多,分工明确:
导航定位类 激光雷达LDS扫描房间、建立地图;IMU惯性单元感知机身姿态;轮子里程计推算移动距离;高端机型搭载视觉摄像头,实现视觉SLAM与物体识别。多传感器数据融合,才能判断自身位置与行进路线。
避障&防跌落类 红外、超声波探测前方障碍物;悬崖传感器防止跌落台阶;碰撞传感器触发后退;沿墙传感器实现贴墙清扫。多路传感器分散布置,主控需要同步采集大量信号。
环境感知类 灰尘传感器实时识别脏污程度,自动调节吸力;地毯识别传感器,遇到地毯自动加大风机功率;水箱检测传感器判断水箱安装状态,适配拖地场景。
人机交互类 按键、指示灯、蜂鸣器,搭配Wi Fi/蓝牙,实现APP远程控制与状态上报。
不同传感器通信接口各不相同:LDS用串口/USB,IMU走I2C/SPI,红外悬崖传感器为IO或模拟信号。主控要合理调度多路接口,保证采样稳定。
扫地机器人电机数量远超大家想象:
行走电机:左右轮电机,带编码器,主控通过PWM调速,依靠编码器闭环控制,差速实现转向。启停要平缓,防止打滑抖动。
清扫电机:滚刷+边刷电机。滚刷启动浪涌电流大,必须配置过流保护,防止毛发缠绕堵转烧毁;边刷要求转速稳定。
风机电机:整机功耗最高,属于无刷电机,转速直接决定吸力。可根据灰尘、地毯信号动态调速,兼顾吸力、噪音与功耗。
水泵电机(拖地款):PWM控制出水流量,水量精准管控,避免地面积水或者拖不干净。
其他电机:雷达旋转电机、集尘升降电机等,功率小,但控制精度要求高。
多路电机同时工作,会占用大量PWM、定时器与IO资源。电机开关会产生电磁干扰,布局上大电流功率走线和微弱信号走线必须分开,做好电源滤波与散热。
二者不是独立模块,是联动闭环系统
1. 导航:雷达识别障碍物,主控规划路径,控制左右轮差速转向;IMU检测姿态偏移,实时修正轮速,多源数据融合实现定位。
2. 避障:悬崖传感器检测台阶,主控毫秒级控制电机后退。采样、运算、执行任一环节变慢,就会跌落。
3. 清扫自适应:灰尘多,自动拉高风机转速;识别地毯,自动增压,平滑调速,避免功率频繁跳变。
4. 自动回充:红外回充信号+雷达地图+轮速控制,缓慢对准充电触点,完成回桩。
接口预留充足余量:传感器、电机接口类型多,IO、ADC、PWM资源提前预留,减少扩展芯片带来的额外成本。
分域电源架构:电机属于大电流负载,启停电压波动大。电机驱动与主控、传感器分开供电,杜绝电机干扰造成传感器误采样、主控复位。
散热设计:风机、滚刷驱动MOS管是主要热源,加大铜皮、增加散热过孔,控制局部温升。
EMC信号隔离:电机PWM开关会产生强电磁干扰。Layout强弱信号分区,小信号远离功率走线,必要增加屏蔽。
传感器布局匹配整机结构:IMU尽量靠近机身旋转中心,悬崖、红外传感器位置要和外壳开孔对齐。
1. 混合焊接:大功率电机焊盘铜厚厚、吸热大;传感器引脚细密。回流焊曲线、阶梯钢网设计,兼顾防止冷焊与器件过热。
2. 贴装精度:LDS雷达、IMU对贴装角度、位置要求高,焊接偏移会直接影响姿态解算精度。
3. 三防保护:家庭环境存在灰尘、水汽,PCBA做三防涂覆;清洗板面,清除助焊剂残留,避免长期腐蚀。
4. 全项目测试:每一路传感器、电机驱动单独校验;整机测试导航、避障、清扫、回充全场景功能。
扫地机器人的智能,本质就是传感器感知+电机执行的闭环配合。 采样不准、驱动不稳,再丰富的功能都是摆设。主板设计要统筹接口、电源、热管理、EMC,同时制造工艺保障批量一致性。
Copyright © 2023-2024 四川英特丽 版权所有 备案号:蜀ICP备2023006185号
15928367905